Minkowski norm

Let S⊂RdS \subset \mathbb{R}^d be a convex set. It is symmetric if S=−SS = -S, where

−S≐{−v⃗:v⃗∈S}. -S \doteq \{ - \vec v : \vec v \in S \}.

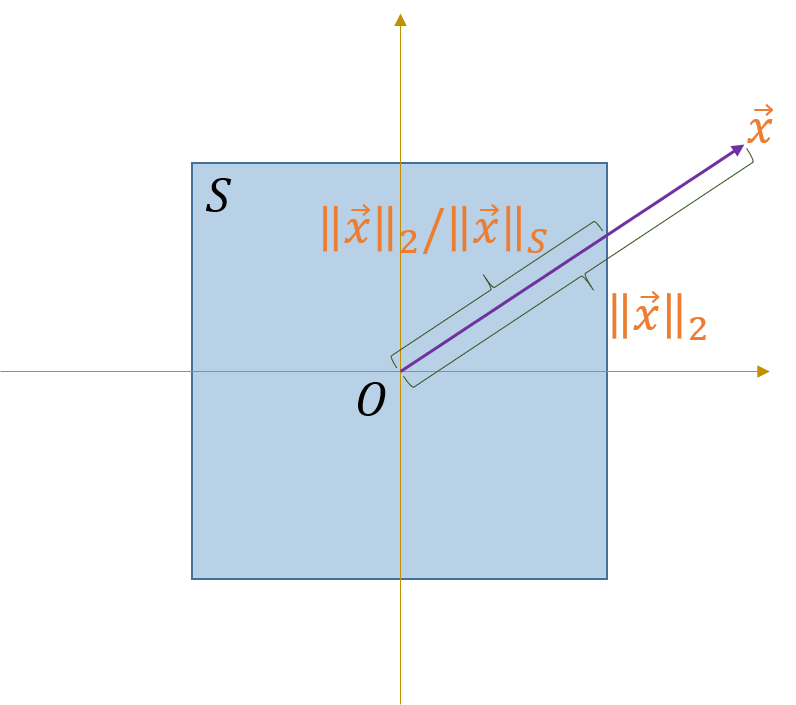
The Minkowski norm ∥x⃗∥S\Vert \vec x \Vert_S induced by the convex body SS is defined as

∥x⃗∥S≐inf⁡{r∈R≥0:x⃗∈rS}, \Vert \vec x \Vert_S \doteq \inf \{ r \in \mathbb{R}_{\ge 0} : \vec x \in r S \},

where rS≐{rv⃗:v⃗∈S}r S \doteq \{ r \vec v : \vec v \in S \}.

Fact ∥⋅∥S\Vert \cdot \Vert_S is is a norm.

Proof.

  1. For all x⃗∈Rd\vec x \in \mathbb{R}^d, ∥x⃗∥S≥0\Vert \vec x \Vert_S \ge 0.

  2. For all c∈R,x⃗∈Rdc \in \mathbb{R}, \vec x \in \mathbb{R}^d, ∥cx⃗∥S=∣c∣⋅∥x⃗∥S\Vert c \vec x \Vert_S = |c| \cdot \Vert \vec x \Vert_S.

  3. For all x⃗,y⃗∈Rd\vec x, \vec y \in \mathbb{R}^d, ∥x⃗+y⃗∥S≤∥x⃗∥S+∥y⃗∥S\Vert \vec x + \vec y \Vert_S \le \Vert \vec x \Vert_S + \Vert \vec y \Vert_S.

    The claim is trivial if ∥x⃗∥S\Vert \vec x \Vert_S or ∥y⃗∥S=0\Vert \vec y \Vert_S = 0. Otherwise,

    ∥x⃗+y⃗∥S≤∥x⃗∥S+∥y⃗∥S⟺∥∥x⃗∥S∥x⃗∥S+∥y⃗∥S⋅x⃗∥x⃗∥S+∥y⃗∥S∥x⃗∥S+∥y⃗∥S⋅y⃗∥y⃗∥S∥S≤1 \begin{aligned} &\Vert \vec x + \vec y \Vert_S \le \Vert \vec x \Vert_S + \Vert \vec y \Vert_S \\ \Longleftrightarrow &\left\Vert \frac{ \Vert \vec x \Vert_S }{ \Vert \vec x \Vert_S + \Vert \vec y \Vert_S } \cdot \frac{ \vec x }{ \Vert \vec x \Vert_S } + \frac{ \Vert \vec y \Vert_S }{ \Vert \vec x \Vert_S + \Vert \vec y \Vert_S } \cdot \frac{ \vec y }{ \Vert \vec y \Vert_S } \right\Vert_S &\le 1 \\ \end{aligned}

    It suffices to assume that ∥x⃗∥S=∥y⃗∥S=1\Vert \vec x \Vert_S = \Vert \vec y \Vert_S = 1. But this implies that x,y∈Sx , y \in S. Since SS is convex, for a,b∈R≥0a, b \in \mathbb{R}_{\ge 0}, s.t., a+b=1a + b = 1, we have

    a⋅x⃗+b⋅y⃗∈S. a \cdot \vec x + b \cdot \vec y \in S.

Remark: More rigorously, we require that 0⃗\vec 0 is an inner point of SS, so that

∥x⃗∥S=0  ⟺  x⃗=0⃗. \Vert \vec x \Vert_S = 0 \iff \vec x = \vec 0.

□\square

Dual Norm

The polar body S∗S^* of SS is defined as

{u⃗∈Rd:<u⃗,v⃗>≤1 ∀v⃗∈S}. \{ \vec u \in \mathbb{R}^d : \left< \vec u, \vec v \right> \le 1 \, \forall \vec v \in S \}.

Fact. If SS is convex and symmetric, so is S∗S^*.

Proof. For all y⃗,z⃗∈S∗\vec y, \vec z \in S^*, and a,b∈[0,1]a, b \in [0, 1], such that a+b=1a + b = 1, we have

sup⁡v⃗∈S<v⃗,a⋅y⃗+b⋅z⃗>≤sup⁡v⃗∈S<v⃗,a⋅y⃗>+sup⁡v⃗∈S<v⃗,b⋅z⃗>≤a+b=1. \sup_{ \vec v \in S} \left< \vec v, a \cdot \vec y + b \cdot \vec z \right> \le \sup_{ \vec v \in S} \left< \vec v, a \cdot \vec y \right> + \sup_{ \vec v \in S} \left< \vec v, b \cdot \vec z \right> \le a + b = 1.

It is trivial to prove that S∗S^* is also symmetric.

□\square

Definition. The Minkowski norm induced by S∗S^* (if it is convex and symmetric) is the dual norm of ∥⋅∥S\Vert \cdot \Vert_S, and is defined as

∥y⃗∥S∗≐sup⁡x⃗∈S<x⃗,y⃗>, \Vert \vec y \Vert_{S^*} \doteq \sup_{ \vec x \in S } \left< \vec x, \vec y \right>,

or equivalently,

∥y⃗∥S∗≐sup⁡<x⃗,y⃗>,  s.t., ∥x⃗∥S=1. \Vert \vec y \Vert_{S^*} \doteq \sup \left< \vec x, \vec y \right>, \, \text{ s.t., } \Vert \vec x \Vert_S = 1.

Proof. To verify the norm is well defined, we need to prove that

  1. For all y⃗∈Rd\vec y \in \mathbb{R}^d, ∥y⃗∥S∗≥0\Vert \vec y \Vert_{S^*} \ge 0.
  2. For all c∈R,y⃗∈Rdc \in \mathbb{R}, \vec y \in \mathbb{R}^d, ∥cy⃗∥S∗=∣c∣⋅∥y⃗∥S∗\Vert c \vec y \Vert_{S^*} = |c| \cdot \Vert \vec y \Vert_{S^*}.
  3. For all y⃗,z⃗∈Rd\vec y, \vec z \in \mathbb{R}^d, ∥y⃗+z⃗∥S∗≤∥y⃗∥S∗+∥z⃗∥S∗\Vert \vec y + \vec z \Vert_{S^*} \le \Vert \vec y \Vert_{S^*} + \Vert \vec z \Vert_{S^*}.

The first two properties are obvious. The triangle inequality follows from that

sup⁡∥x∥S=1<x,y⃗+z⃗>≤sup⁡∥x∥S=1<x,y⃗>+sup⁡∥x∥S=1<x,z⃗>. \sup_{ \Vert x \Vert_S = 1} \left< x, \vec y + \vec z \right> \le \sup_{ \Vert x \Vert_S = 1} \left< x, \vec y \right> + \sup_{ \Vert x \Vert_S = 1} \left< x, \vec z \right>.

□\square

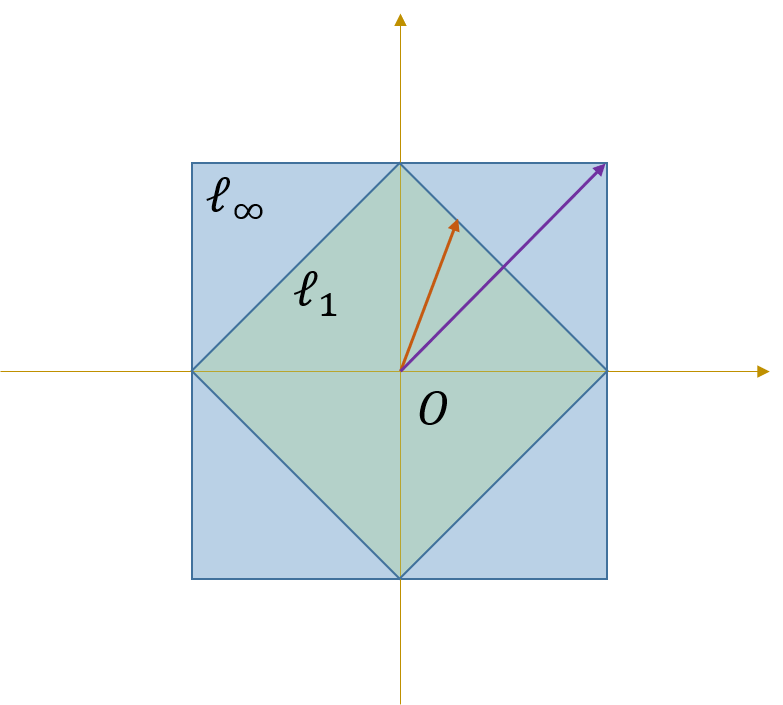
Fact. For p,q∈[1,∞]p, q \in [1, \infty], s.t., 1p+1q=1\frac{1}{p} + \frac{1}{q} = 1, ∥⋅∥p\Vert \cdot \Vert_p is the dual norm of ∥⋅∥q\Vert \cdot \Vert_q.

Proof. Let

S≐{x⃗∈Rd:(∑i∈[d]∣xi∣p)1/p≤1}. S \doteq \Big\{ \vec x \in \mathbb{R}^d : \Big( \sum_{i \in [d] } |x_i|^p \Big)^{1 / p} \le 1 \Big\}.

By definition, we need to prove that for all y⃗∈Rd\vec y \in \mathbb{R}^d,

sup⁡x⃗∈S{<x⃗,y⃗>}=∥y⃗∥q. \sup_{ \vec x \in S } \Big\{ \left< \vec x, \vec y \right> \Big\} = \Vert \vec y \Vert_q.

Consider

max⁡<x⃗,y⃗> s.t., ∥x⃗∥S=1. \max \left< \vec x, \vec y \right> \, s.t., \, \Vert \vec x \Vert_S = 1.

Define

f(x⃗,λ)=<x⃗,y⃗>−λ(∥x⃗∥p−1). f(\vec x, \lambda) = \left< \vec x, \vec y \right> - \lambda( \Vert \vec x \Vert_p - 1).

WLOG, assume that y⃗≥0\vec y \ge 0. Then x⃗≥0\vec x \ge 0. Setting

∂f∂xi=yi−λpxip−1(∑j∈[d]xip)1−1/p=0. \frac{\partial f}{ \partial x_i} = y_i - \lambda \frac{ p x_i^{ p - 1 } }{ \Big( \sum_{ j \in [d] } x_i^p \Big)^{ 1 - 1 / p} } = 0.

As ∥x⃗∥p=1\Vert \vec x \Vert_p = 1 and 1/q=(p−1)/p1 / q = (p - 1) / p, we have

xi=(yiλp)1/(p−1)=(yiλp)q/p,∥x⃗∥pp=1(λp)q∑i∈[d]yiq=1. \begin{aligned} x_i &= \left( \frac{ y_i }{ \lambda p} \right)^{1 / (p - 1)} = \left( \frac{ y_i }{ \lambda p} \right)^{ q / p} ,\\ \Vert \vec x \Vert_p^p &= \frac{1}{ (\lambda p)^q } \sum_{i \in [d] } y_i^q = 1. \end{aligned}

Finally,

<x⃗,y⃗>=1(λp)q/p∑j∈[d]yiq/p+1=1(λp)q/p∑j∈[d]yiq=(∑j∈[d]yiq)1−1p=∥y⃗∥q. \begin{aligned} \left< \vec x, \vec y \right> &= \frac{1}{ (\lambda p)^{ q / p} } \sum_{j \in [d] } y_i^{ q / p + 1 } \\ &= \frac{1}{ (\lambda p)^{ q / p} } \sum_{j \in [d] } y_i^{ q } \\ &= \left( \sum_{j \in [d] } y_i^{ q } \right)^{ 1 - \frac{1}{p} } \\ &= \Vert \vec y \Vert_q. \end{aligned}

□\square

The following fact provides geometric interpretation of Holder Inequality.

Fact (Generalized Holder Inequality).

<x⃗,y⃗>≤∥x⃗∥S⋅∥y⃗∥S∗ \left< \vec x, \vec y \right> \le \Vert \vec x \Vert_S \cdot \Vert \vec y \Vert_{S^*}

Proof. If ∥x⃗∥S≤1\Vert \vec x \Vert_S \le 1, then x⃗∈S\vec x \in S. Hence,

∥y⃗∥S∗≐sup⁡v⃗∈S<v⃗,y⃗>≥<x⃗∥x⃗∥S,y⃗>. \Vert \vec y \Vert_{S^*} \doteq \sup_{ \vec v \in S } \left< \vec v, \vec y \right> \ge \left< \frac{\vec x}{ \Vert \vec x \Vert_S }, \vec y \right>.

We can also see that if ∥x⃗∥S=1\Vert \vec x \Vert_S = 1 and ∥y⃗∥S∗=1\Vert \vec y \Vert_{S^*} = 1, then

<x⃗,y⃗>≤1. \left< \vec x, \vec y \right> \le 1.

This is trivially true by the definition of S∗S^*.

□\square

Reference

[1] Ryan Tibshirani, 10-725/36-725: Convex Optimization Fall 2018, Lecture 13: Duality: Uses and Correspondences.
[2] A.A. Ahmadi, ORF 523 Lecture 2 Spring 2016.