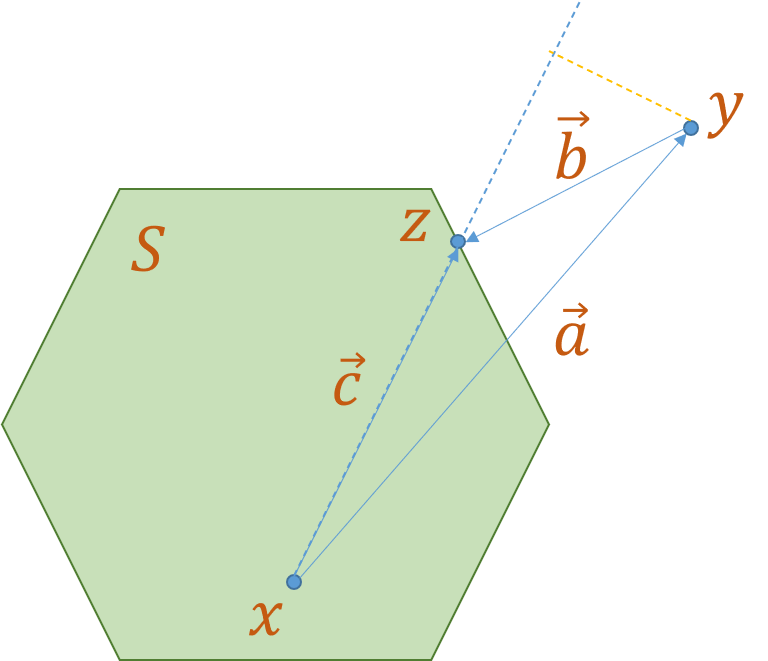
Theorem. Let S ⊆ R d S \subseteq \mathbb{R}^d S ⊆ R d x ⃗ ∈ S \vec{x} \in S x ∈ S y ⃗ = x ⃗ + a ⃗ \vec y = \vec x + \vec a y = x + a a ⃗ ∈ R d \vec a \in \mathbb{R}^d a ∈ R d z ⃗ = arg min v ⃗ ∈ S ∥ v ⃗ − y ⃗ ∥ 2 \vec z = \arg \min_{\vec v \in S} \Vert \vec v - \vec y \Vert_2 z = arg min v ∈ S ∥ v − y ∥ 2 c ⃗ = z ⃗ − x ⃗ \vec c = \vec z - \vec x c = z − x
∥ c ⃗ ∥ 2 2 ≤ 4 min { ∥ a ⃗ ∥ 2 2 , ∥ a ⃗ ∥ S ∗ } ,
\Vert \vec c \Vert_2^2 \le 4 \min \Big\{ \Vert \vec a \Vert_2^2, \Vert \vec a \Vert_{S^*} \Big\},
∥ c ∥ 2 2 ≤ 4 min { ∥ a ∥ 2 2 , ∥ a ∥ S ∗ } , where ∥ z ⃗ ∥ S ∗ ≐ sup v ⃗ ∈ S ∣ < v ⃗ , a ⃗ > ∣ \Vert \vec z \Vert_{S^*} \doteq \sup_{ \vec v \in S} | \left< \vec v, \vec a \right>| ∥ z ∥ S ∗ ≐ sup v ∈ S ∣ ⟨ v , a ⟩ ∣
Proof. Let b ⃗ = z ⃗ − y ⃗ \vec b = \vec z - \vec y b = z − y
c ⃗ = a ⃗ + b ⃗ .
\vec c = \vec a + \vec b.
c = a + b .
By the definition of z ⃗ \vec z z
∥ b ⃗ ∥ 2 ≤ ∥ a ⃗ ∥ 2 .
\Vert \vec b \Vert_2 \le \Vert \vec a \Vert_2.
∥ b ∥ 2 ≤ ∥ a ∥ 2 . Hence, by triangle inequality,
∥ c ⃗ ∥ 2 ≤ ∥ b ⃗ ∥ 2 + ∥ a ⃗ ∥ 2 ≤ 2 ∥ a ⃗ ∥ 2 .
\Vert \vec c \Vert_2 \le \Vert \vec b \Vert_2 + \Vert \vec a \Vert_2 \le 2 \Vert \vec a \Vert_2.
∥ c ∥ 2 ≤ ∥ b ∥ 2 + ∥ a ∥ 2 ≤ 2∥ a ∥ 2 .
In the plot, we notices that < c ⃗ , b ⃗ > ≤ 0 ≤ < c ⃗ , a ⃗ > \left< \vec c, \vec b \right> \le 0 \le \left< \vec c, \vec a \right> ⟨ c , b ⟩ ≤ 0 ≤ ⟨ c , a ⟩
< c ⃗ , b ⃗ > = < b ⃗ , b ⃗ > + < a ⃗ , b ⃗ > = < a ⃗ , b ⃗ > + ∥ b ⃗ ∥ 2 2 ≤ < a ⃗ , b ⃗ > + ∥ a ⃗ ∥ 2 2 = < c ⃗ , a ⃗ >
\begin{aligned}
\left< \vec c, \vec b \right>
&= \left< \vec b, \vec b \right>
+ \left< \vec a, \vec b \right> \\
&= \left< \vec a, \vec b \right> + \Vert \vec b \Vert_2^2 \\
&\le \left< \vec a, \vec b \right> + \Vert \vec a \Vert_2^2 \\
&= \left< \vec c, \vec a \right>
\end{aligned}
⟨ c , b ⟩ = ⟨ b , b ⟩ + ⟨ a , b ⟩ = ⟨ a , b ⟩ + ∥ b ∥ 2 2 ≤ ⟨ a , b ⟩ + ∥ a ∥ 2 2 = ⟨ c , a ⟩ Hence,
∥ c ⃗ ∥ 2 2 = < c ⃗ , c ⃗ > = < c ⃗ , a ⃗ > + < c ⃗ , b ⃗ > ≤ < c ⃗ , a ⃗ > + < c ⃗ , a ⃗ > = 2 < c ⃗ , a ⃗ > ≤ 2 ∥ c ⃗ ∥ S ∥ a ⃗ ∥ S ∗
\begin{aligned}
\Vert \vec c \Vert_2^2
&= \left< \vec c, \vec c \right> \\
&= \left< \vec c, \vec a \right> + \left< \vec c, \vec b \right> \\
&\le \left< \vec c, \vec a \right> + \left< \vec c, \vec a \right>\\
&= 2 \left< \vec c, \vec a \right>\\
&\le 2 \Vert \vec c \Vert_{S} \Vert \vec a \Vert_{S^*}
\end{aligned}
∥ c ∥ 2 2 = ⟨ c , c ⟩ = ⟨ c , a ⟩ + ⟨ c , b ⟩ ≤ ⟨ c , a ⟩ + ⟨ c , a ⟩ = 2 ⟨ c , a ⟩ ≤ 2∥ c ∥ S ∥ a ∥ S ∗ where ∥ c ⃗ ∥ S ≐ inf { r ∈ R ≥ 0 : c ⃗ ∈ r S } \Vert \vec c \Vert_S \doteq \inf \{ r \in \mathbb{R}_{\ge 0} : \vec c \in r S \} ∥ c ∥ S ≐ inf { r ∈ R ≥ 0 : c ∈ r S }
∥ c ⃗ ∥ S = ∥ z ⃗ − x ⃗ ∥ S ≤ ∥ z ⃗ ∥ S + ∥ x ⃗ ∥ S ≤ 2 ,
\Vert \vec c \Vert_{S} = \Vert \vec z - \vec x \Vert_{S} \le \Vert \vec z \Vert_{S} + \Vert \vec x \Vert_{S} \le 2,
∥ c ∥ S = ∥ z − x ∥ S ≤ ∥ z ∥ S + ∥ x ∥ S ≤ 2 , we get ∥ c ⃗ ∥ S ≤ 4 ∥ a ⃗ ∥ S ∗ \Vert \vec c \Vert_{S} \le 4 \Vert \vec a \Vert_{S^*} ∥ c ∥ S ≤ 4∥ a ∥ S ∗
Reference
[1] Nikolov, Aleksandar, Kunal Talwar, and Li Zhang. "The geometry of differential privacy: the sparse and approximate cases." In Proceedings of the forty-fifth annual ACM symposium on Theory of computing, pp. 351-360. 2013.
← Back to all notes Back to top ↑